
Результаты работы (по робособаке и EDM станку) (МЕГАПОСТ)...
Не считая того, что я опять немного отвлекался на реальный мир. В этот раз был проделан огромный пласт работы. Однако, большая ее часть н̶е̶в̶и̶д̶и̶м̶а̶ не очень зрелищна из-за того, что это различные мелкие доработки, латание дыр из-за неудачных концептов и прочие подстановки костылей, чтоб все н̶е̶ ̶у̶п̶а̶л̶о̶ заработало. Из-за чего показывать то особо нечего.
Все таки, некоторые (очень многие) вещи я делаю первый раз и приходится учиться на лету. Но давайте по порядку...
Во-первых, самым главным моим достижением является перепиливание системы позиционирования сервоприводов на более продвинутую для ходящих/шагающих роботов (видос ниже↓).
Все таки, некоторые (очень многие) вещи я делаю первый раз и приходится учиться на лету. Но давайте по порядку...
Во-первых, самым главным моим достижением является перепиливание системы позиционирования сервоприводов на более продвинутую для ходящих/шагающих роботов (видос ниже↓).
Может на стенде пока не очень понятно: в чем разница с тем что было. Но, уверяю, разница очень важна.
Я пока не говорил, чтоб раньше времени вас не грузить, НО, чтоб шагающие роботы не просто ходили, а ходили хорошо, одного векторного управления (даже истинного, с контролем тока) недостаточно. С ним роботы, конечно, будут двигаться намного плавнее, чем на дешман RC-сервоприводах, но все равно довольно топорно. Его нужно несколько модифицировать (ничего особо сложного, на самом деле).
Я пока не говорил, чтоб раньше времени вас не грузить, НО, чтоб шагающие роботы не просто ходили, а ходили хорошо, одного векторного управления (даже истинного, с контролем тока) недостаточно. С ним роботы, конечно, будут двигаться намного плавнее, чем на дешман RC-сервоприводах, но все равно довольно топорно. Его нужно несколько модифицировать (ничего особо сложного, на самом деле).
Поэтому недостаточно просто взять готовые FOC-драйверы с BLDC моторами и собрать на их основе собаку, как делают многие забугорные блогеры. (Вернее можно, вам никто не запрещает😄, но лучше бы драйверы перепрошить)
В любом случае, на следующей неделе, для наглядности, постараюсь показать разницу уже на самих лапах.
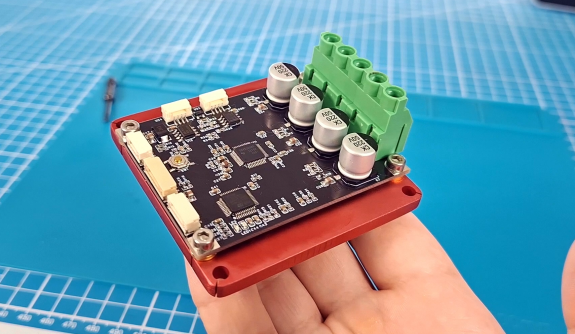
Дополнительно к этому для робособаки окончательно допиливаю вспомогательные электронные модули (видосы ниже↓).
Дополнительно к этому для робособаки окончательно допиливаю вспомогательные электронные модули (видосы ниже↓).
Изначально изготовление модуля тоже хотел заказать, но в последнее время платы оттуда довольно долго идут (последние шли ~1.5 месяца).
А так как модуль нужен всего лишь один и он довольно простой, подумал, что можно запилить его самостоятельно.
Заодно можно было бы проверить: справится ли наш лазеро-красочный метод с двусторонней платой рассчитанной на заводское изготовление, без переделки (переходные отверстия ⌀0.5мм/0.3мм || мин. ширина дорожек: 0.3мм).
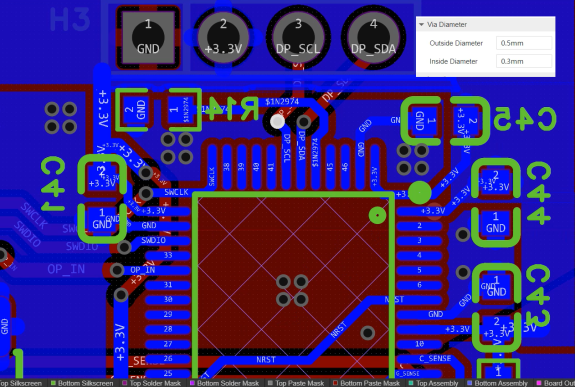
Ну, собственно, из видоса понятно, что все получилось :)
Так как параллельно делается Электроэрозионный станок, на нем под это дело было решено выпилить радиатор (все равно надо на чем-то тестировать)(видос ниже↓).
Так как параллельно делается Электроэрозионный станок, на нем под это дело было решено выпилить радиатор (все равно надо на чем-то тестировать)(видос ниже↓).
Как понятно из видоса, система фильтрации и деионизации станка таки заработала (хотя тоже пришлось учесть и переработать пару нюансов).
В дополнении к этому, нашел и интегрировал кондуктометр (датчик проводимости воды). И для вырезания радиатора пришлось наконец заменить аквариум на т̶а̶з̶и̶к̶ емкость побольше.
В конечном счете удалось добиться нулевой проводимости воды в ~0 мкСм.
В дополнении к этому, нашел и интегрировал кондуктометр (датчик проводимости воды). И для вырезания радиатора пришлось наконец заменить аквариум на т̶а̶з̶и̶к̶ емкость побольше.
В конечном счете удалось добиться нулевой проводимости воды в ~0 мкСм.
Если что, сильно не пугайтесь, для небольших эрозионников не обязательна такая монструозная система фильтрации. Ее можно упростить и уменьшить. Я же, по сути, построил стенд, чтоб проверять технические моменты, которых нет в научной литературе и рассказывать их вам.
Может по результатам тестов вообще окажется, что для настольных станков выгоднее просто закупаться большими объемами дистиллированной воды вместо деионизации (вероятнее что нет).
Может по результатам тестов вообще окажется, что для настольных станков выгоднее просто закупаться большими объемами дистиллированной воды вместо деионизации (вероятнее что нет).
Еще из интересных моментов: т.к. деталька алюминиевая, я подумал, почему бы мимоходом не освоить еще и анодирование 😄?
Если честно, это настойчивое желание опробовать что-то новое уже превращается в геморрой.
Если честно, это настойчивое желание опробовать что-то новое уже превращается в геморрой.
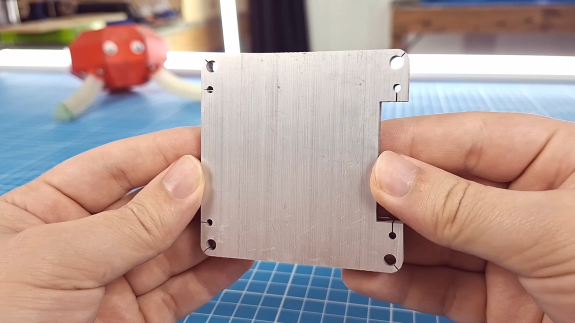


Но, как можно заметить, анодирование у меня пока вообще не идет (даже спустя кучу попыток).
Собственно, лицо того, кто уже почти полностью растворил деталь, смывая очередные неудачные слои анодирования:
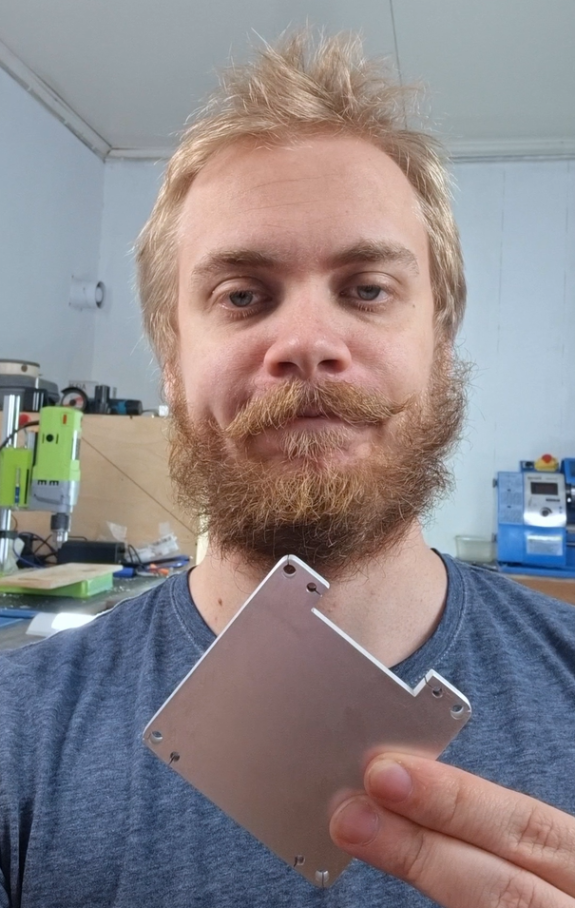
P.S.: По состоянии заросшести моей морды лица можно видеть степень погружения в процесс разработки (-_-)
Ну а так, материалы по обоим видосам готовы. Осталось только смонтировать. Если учесть, что я нашел с̶о̶б̶у̶т̶ы̶л̶ь̶н̶и̶к̶а̶ помощника с монтажом, процесс должен пойти быстрее.
P.P.S.: Всех с прошедшим Днём Знаний!)
P.P.S.: Всех с прошедшим Днём Знаний!)

Роман Чернышов
Перекрестно делюсь: еще один человек на бустях, кто делает EDM. https://boosty.to/inofid
Sep 03 10:30

Денис Мальцев
А как работает деионизация воды?
Sep 03 12:45

TrashRoboticsReplying to Денис Мальцев
Денис Мальцев, использовать смолы, которые заменяют ионы металлов на ионы водорода (H+) и гидроксид ионы (OH-). На выходе они превратятся в H2O.
Sep 04 02:07

Денис МальцевReplying to TrashRobotics
TrashRobotics, А! Прикольно! Теперь понятно.
Sep 04 02:08

Андрей Тарасов
А чем сверлил и соединял дырки по 0,3 мм?
Sep 05 00:36
TrashRobotics
Андрей Тарасов, Под "чем" имеется ввиду какими сверлами или чем именно сверлил? Сверла для плат 0.1-1мм, на озоне куплены. Сверлил обычным дешман сверлильным станком. С биением больше чем диаметр самого сверла, так что это надо было извернуться) Соединял огрызками от dip резисторов (сигнальные линии). Я их собираю после откусывания. Силовые - жирным одножильным проводом

Sep 07 01:10

Андрей ТарасовReplying to TrashRobotics
А я уж подумал, что за металлизацию отверстий взялся и какой-нибудь CNC3018 для ровного сверления прикупил.
Sep 07 01:41
MadMax
А как удалось так спозиционировать заготовку платы так, что рисунок со второй стороны попал точно под рисунок с первой. Скорее всего дело в отверстиях по углам заготовки. Если не сложно, хотя бы в двух словах в каком нибудь видео осветите тему того как перевернуть заготовку и на другой стороне все попало туда, куда должно было попасть :-)
Sep 06 10:19
TrashRobotics
MadMax, принял. Расскажу подробнее в ролике как сделать предельно точно. А так да - базирование по крайним отверстиям.
Sep 07 01:01 
1

Sir Vector
рекомендую приобрести вороток Т образный для нарезания резьбы. Очень удобная вещь

Sep 07 02:09 (changed)

AlexLav
Всё как всегда супер!!! Большое спасибо за ваши видео! НО))) Существует ли способ нам, подписчикам, так сказать, на личном примере опробовать, как «система фильтрации и деионизации станка таки заработала»? Можно ли купить схему сборки, чтобы не «А! Прикольно! Теперь понятно», а схему подключения, марки фильтров, ну и датчик для интеграции до кучи?
Sep 11 02:29
TrashRobotics
AlexLav, так я видос ща пилю как раз про систему фильтрации и продува (параллельно с видосом про драйвер). Там подробно расскажу, что где взять. + Делал все как и просили из доступных и распространенных компонентов. В данном случае, обычные бытовые домашние фильтры: (маленькие - 10SL (сетка 5мкм + 0.5мкм + ионообменная смола), большой - 20BB (10мкм сетка)). Насос тоже обычный поверхностный садовый (но с ним есть нюансы). Про разные схемы подключения тоже в видосе расскажу, т.к. там вариантов много, можно подсоединить на свой вкус (подешевле, подороже, с наворотами и т.д.).
Sep 11 11:38 (changed)
AlexLav
Жду с нетерпением.
Sep 12 10:33


